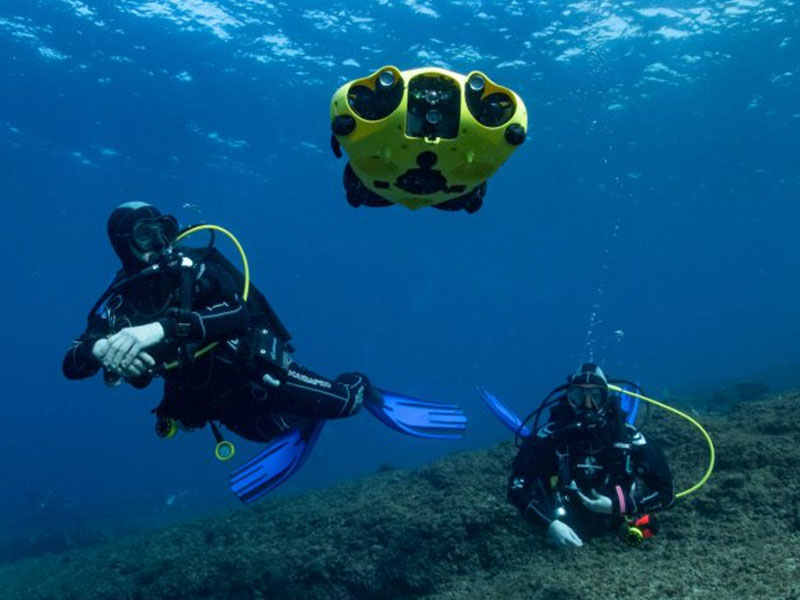
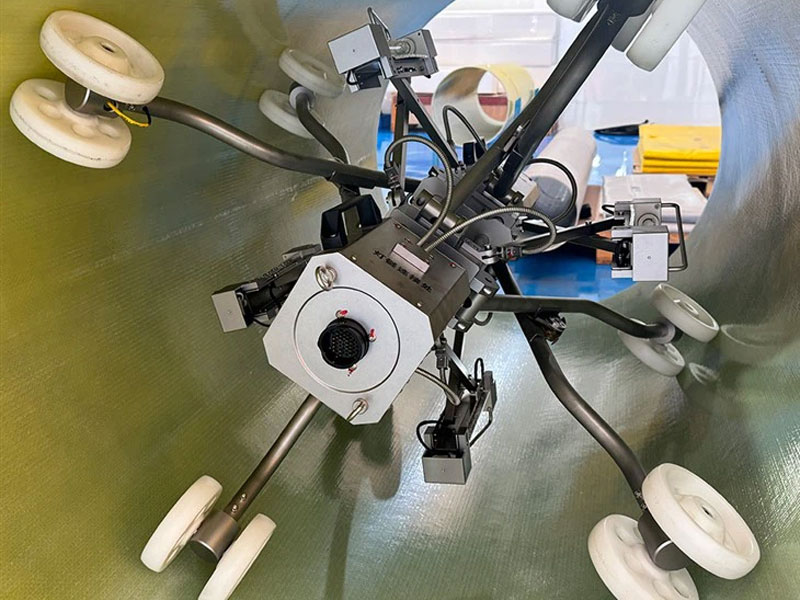
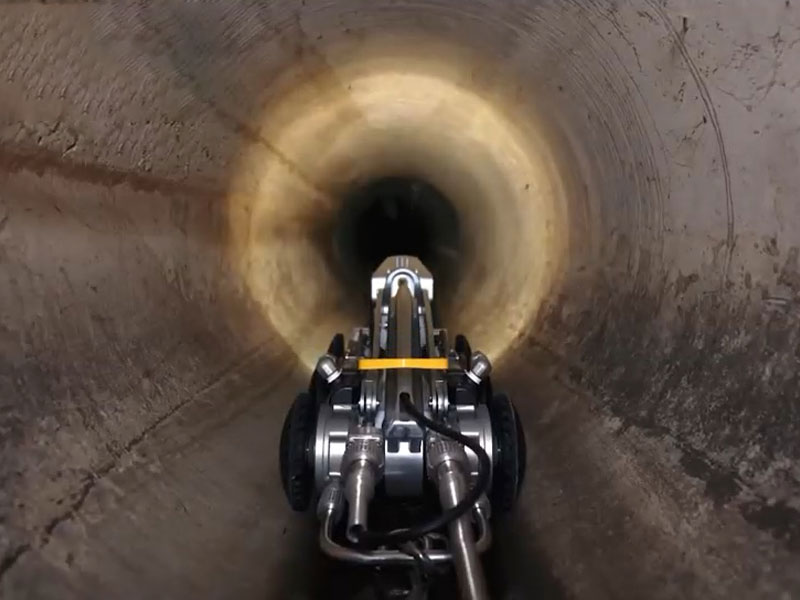
Undervandsrobotter/rørledningsrobotter skal arbejde under vandet eller i rørledninger, værtscomputeren skal overvåge robottens tilstand i realtid og udstede betjeningsinstruktioner, robotten sender videoen til værtscomputeren i realtid. Hvordan etableres stabil og pålidelig realtidskommunikation mellem værtscomputeren og robotten på grund af dets specielle brugsmiljø?
Den første kommunikationsmetode, der skal overvejes, er CAT6A. Den maksimale transmissionsafstand for kablet er kun 100 meter; signaldæmpningen over 100 meter er meget alvorlig. I det faktiske applikationsmiljø vil de fleste scener overstige 100 meter, og transmissionsafstanden kan ikke opfylde de faktiske krav. Og ledningen i driften strækker sig konstant, tilbøjelig til afbrydelse.
Optisk fiber bliver ikke forstyrret af elektromagnetisk støj på grund af dens transmission, og afstanden er langt og båndbredden høj, hvilket også bruges i undervandsrobotter. Den optiske fiber skal dog tilpasses, er let at bryde, har en høj fejlrate og er dyr.
Bredbåndsbæreren bruges til at gøre fuld brug af den to-kernede kraftledning, og højhastigheds-, langdistancetransmission kan opnås. Hastigheden er op til 100M, og transmissionsafstanden for almindelig kraftledning kan nå 500 meter, transmissionsafstanden for skærmet snoet par kan nå 1000 meter, og transmissionsafstanden for koaksialkabel kan nå 2000 meter.
Fordelene ved bredbåndsoperatør: Høj båndbredde, lang afstand, stærk skalerbarhed, fuldstændig gennemsigtig dataudbredelse, stabil og pålidelig, plug and play.
Undervandsrobot/rørledningsrobot bruger bredbåndskommunikation, forskellige kabeltransmissionsparametre:
| Bredbånd transportør | Ordinary power line | Shielded twisted pair | Coaxial cable |
| Data bandwidth | 90Mbps | 60Mbps | 100 mio |
| Transmissionsafstand | 500 meter | 1000 meter | 2000 meter |
| Linjehastighed | 2 kerne | 2 kerne | 2 kerne |
| Byggeri | Simpelt | Simpelt | BCN |
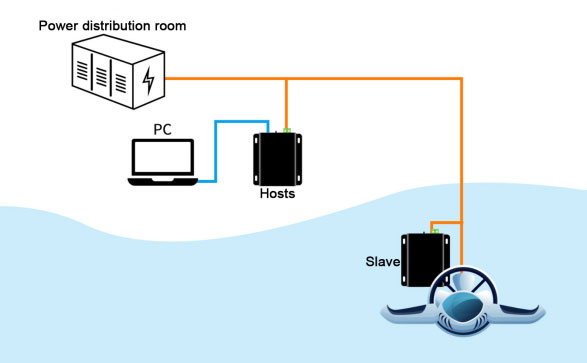
Anvendelsesdiagram:
OEM/ODM service
Vi leverer professionel OEM og ODM service for at imødekomme dine behov.
WhatsApp:
+86-18157343325
Kontaktoplysninger
+86-18157343325
Beliggenhed
Hurtigt link
Produkt
Tag kontakt
Du kan kontakte mig ved hjælp af denne formular.